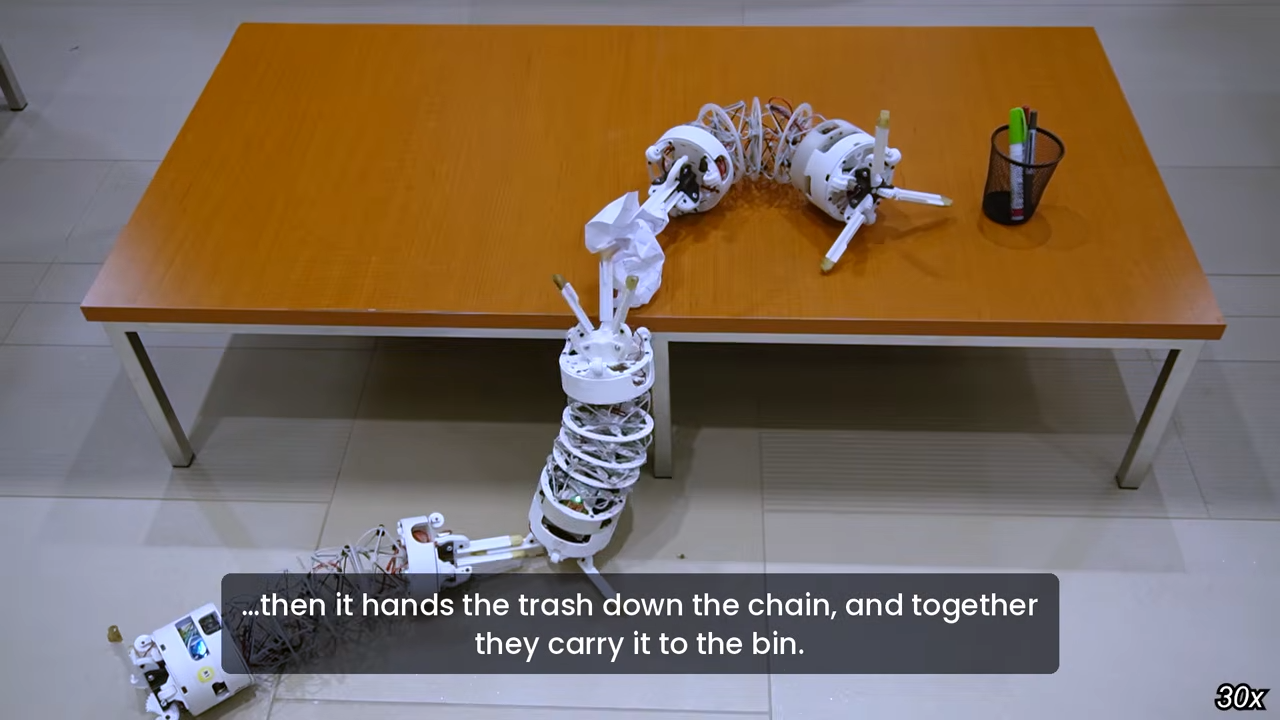
Архитектурын шинэлэг бүтцийг ашиглан бүтээсэн энэхүү робот нь бартаа ихтэй газар нутгаар хялбархан зорчих боломжтой юм.
Сансрын уудмыг судлахад ашигладаг роботууд ихэвчлэн дугуй эсвэл сэнсний тусламжтайгаар хөдөлдөг. Гэвч ийм загварын төхөөрөмжүүд тэгш гадаргуу дээр сайн ажилладаг ч хад асгатай газар болон нарийн ан цав дундуур явахад хүндрэлтэй байдаг.
Colorado State University-ийн Adaptive Robotics Lab-ийн судлаачид энэ асуудлыг шийдвэрлэхээр робот техникт урьд өмнө ашиглагдаж байгаагүй архитектурын зарчмыг судалжээ. Nature Machine Intelligence сэтгүүлд нийтлэгдсэн судалгаанд дурдсанаар, тэд “тенсегрити” буюу бүтэц, хэлбэрээ өөрчлөх чадвартай өвөрмөц морфологи бүхий роботыг бүтээсэн байна.
Энэхүү шинэ технологи нь харь гаригийн бартаатай гадаргуу дээр хөдөлгөөн хийх боломжийг роботуудад олгох зорилготой юм. Судлаачид уг бүтцийн онцлогийг ашигласнаар роботуудын дасан зохицох чадварыг сайжруулж, уламжлалт хөдөлгүүрт төхөөрөмжүүдийн хүрч чаддаггүй газруудыг судлах боломж нээгдэнэ гэж үзэж байна.
Дэлгэрэнгүйг эх сурвалжаас харах
Эх сурвалжийг нээх ↓
Robots have been a mainstay of our early space exploration efforts. But they normally have wheels. Or in some cases, rotors. While those solutions are great on flat ground, they struggle with jagged boulders or tight crevices. So engineers have been working on alternative robotic form factors, and a recent paper in Nature Machine Intelligence from researchers at Colorado State University’s Adaptive Robotics Lab, describes a unique morphology using a design principle typically seen in architecture rather than robotics – tensegrity.